HL-3640-C001
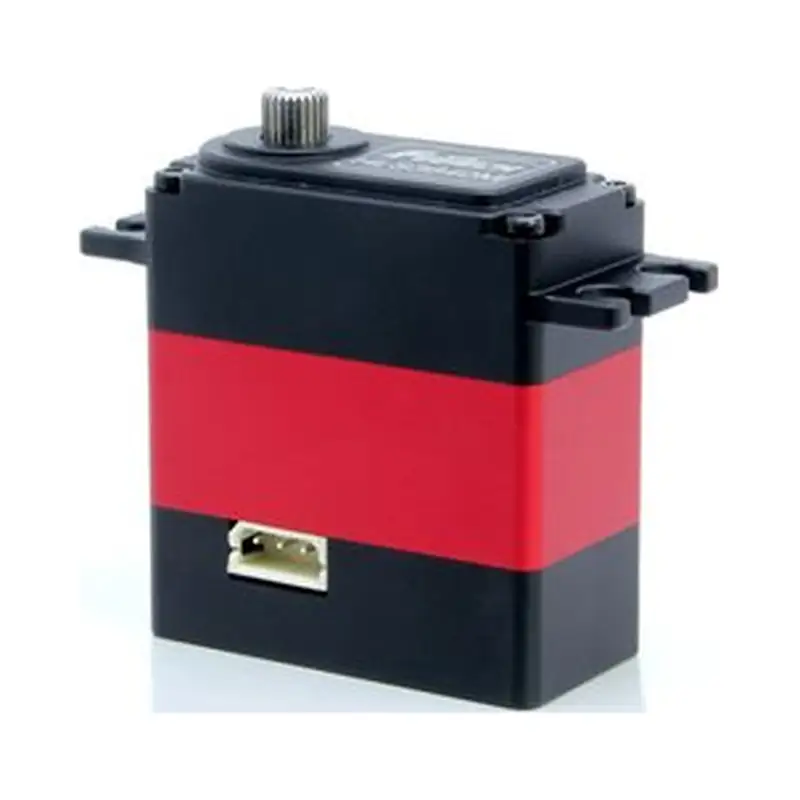
本页提供 HL-3640-C001 的主要产品规格,便于完成供电、控制与机械集成选型。
开始集成
| 我要做什么 | 从这里开始 | 需要确认什么 |
|---|---|---|
| 编写控制程序 | 程序开发 | 接口、应用层、先读后动的联调步骤与验证记录 |
| 设计支架或关节 | 结构设计 | 图纸、模型、基准、输出轴及线缆空间 |
| 收集工程文件 | 资料下载与完整性 | 已提供的附件与待补充资料 |
关键参数
| 项目 | 参数 |
|---|---|
| 输入电压 | 7.4 V |
| 堵转扭矩 | 40 kg·cm@7.4V |
| 控制接口 | TTL |
| 产品系列 | HLS |
| 产品型号 | HLS3640M-C001 |
| 资料版本 | A/0 |
选型提示
堵转扭矩是用于产品比较的短时极限值,不是持续工作点。最终设计请结合工作周期、温升、冲击、加速度和机构摩擦保留合适余量。
选型与使用
- 核对实物标签与资料版本是否与本页一致。
- 先从本型号正式资料确认允许输入范围,再选择稳压电源;目录中的单一电压值不能自动扩展成电压范围。电流按同时动作工况确认。
- 控制器、接线方式和 SDK 必须匹配本页列出的接口与产品系列。
- 使能扭矩前确认安装空间、输出轴、行程与机械限位。
通信指令和软件集成方法请继续查看 SDK 指南以及对应产品系列的协议资料。
官网型号详细参数
飞特官网型号页 · 核对日期:2026-10-02;页面型号:HL-3640-C001。
| 参数 | 官网规格原文(含测试条件) |
|---|---|
| 型 号 Model: | HL-3640-C001 |
| 存储温度 Storage Temperature Range | -30℃~80℃ |
| 运行温度 Operating Temperature Range: | -10℃~60℃ |
| 温度 Temperature Range: | 25℃ ±5℃ |
| 湿度 Humidity Range: | 65%±10% |
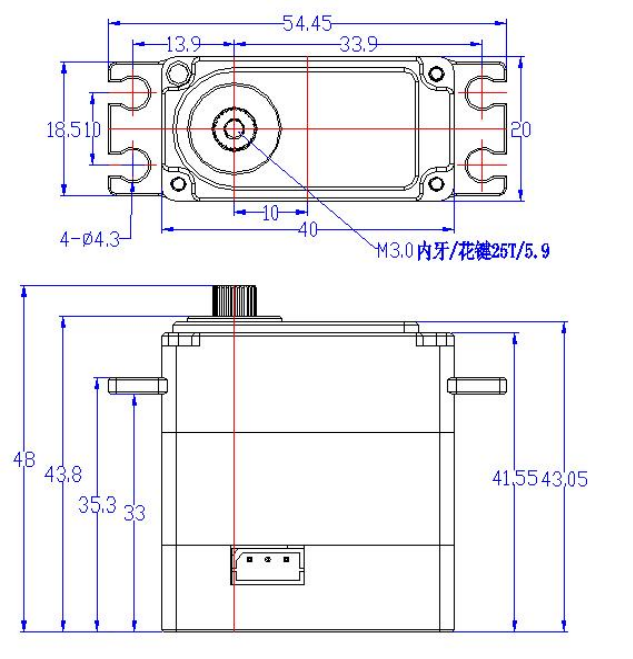
| 尺寸 Size: | A:40mm B:20mm C:43.05mm |
| 重量 Weight: | 89± 1g |
| 齿轮类型 Gear type: | 钢 Steel |
| 机构极限角度 Limit angle: | No limit |
| 轴承 Bearing: | 滚珠轴承 Ball bearings |
| 出力轴 Horn gear spline: | 25T/OD5.9mm |
| 减速比Gear Ratio: | 1/378 |
| 摇臂虚位The rocker phantom: | 0° |
| 外壳 Case: | Aluminium |
| 舵机线 Connector wire: | 15CM |
| 马达 Motor: | Coreless Motor |
| 额定工作电压 Rated Input Voltage: | 5V-8.4V |
| 空载速度 No load speed: | 0.22sec/60°(45RPM)@7.4V |
| 空载电流 Runnig current(at no load) : | 150mA@7.4V |
| 堵转扭矩 Peak stall torque: | 40kg.cm@7.4V |
| 堵转电流 Stall current: | 3.3A@7.4V |
| 额定负载Rated Load: | 10kg. cm@7.4V |
| 额定电流Rated current: | 850mA@7.4V |
| KT常数 | 12.0kg. cm/A |
| 电机内阻Terminal resistance: | 1.02 Ω |
| 运行模式 Operating Modes: | 模式0:角度伺服模式 (默认此模式,0-360度[敏感词]位置可控) Mode 0: Angle servo mode (default mode, absolute position controllable from 0-360 degrees) |
| 多圈模式 Multi-Loop Mode: | [敏感词]精度下可以正负7圈[敏感词]位置控制,但掉电圈数不保存(扩大分辨率,圈数可翻倍) control of positive and negative 7 turns at the highest accuracy, but the umber of power failure turns is not saved (the resolution can be expanded, and the number of turns can be doubled) |
| 恒力输出 Constant force output: | 设定输出扭矩值,舵机可保持该扭矩(44号地址输入相对应的目标扭矩值,舵机可保持该扭矩) Set the output torque value, the servo can maintain this torque (input the target torque value corresponding to address 44, the servo can maintain this torque) |
| 控制信号 Command signal: | Digital Packet |
| 协议类型 Protocol Type: | Half Duplex Asynchronous Serial Communication |
| ID范围 ID range: | 0-253 |
| 通读速率 Communication Speed: | 38400bps ~ 1 Mbps |
| 控制算法 Control Algorithm: | PID |
| 中位 Neutral Position: | 180°(2048) |
| 旋转角度 Running degree: | 360° (when 0~4096) |
| 电子分辨率 Resolution [deg/pulse] | 0.088°(360°/4096) |
| 旋转方向 Rotating Direction: | Clockwise(0→4096) |
| 反馈 Feedback: | Load(负载), Position(位置),Speed(工作速度), Input Voltage(输入电压),Current(工作电流),Temperature(工作温度) |
规格书中的补充参数
| 参数 | 规格原文 | PDF 页码 |
|---|---|---|
| 角度传感器 Angle Sansor | 类型Type / 12Bits Magnetic Coding | 4 |
| 齿轮虚位Back Lash | ≦0.5° | 4 |
| 摇臂虚位 The rocker phantom | 0° | 4 |
| 出力轴螺丝 The rocker screw | M3X6 | 4 |
| 信号高电平电压 Signal high Voltage | 2V-5V | 8 |
| 信号低电平电压 Signal Low Voltage | 0.0V-0.45V | 8 |
资料下载与完整性
本地附件已收录在型号资料包中;PDF 规格书通过官网链接查看,不包含在离线包中。“待补充”表示尚未提供,系列教程不能代替型号专用参数确认。
| 资料 | 状态 / 文件 | 版本 |
|---|---|---|
| 型号规格书 | 官网查看(需联网) | A/0 |
| 接口与针序图 | 待补充 | — |
| 型号内存表 / 固件说明 | 待补充 | — |
| 2D 安装图 | drawing.webp | — |
| STEP / 3D 模型 | 待补充 | — |
| 型号验证示例 | 待补充 | — |
| 原始测试数据 | 待补充 | — |
| 测试记录与条件说明 | 待补充 | — |
需要包含中英文说明和已收录附件的离线 ZIP,参见型号资料包导出。
申请资料与反馈问题
向已有的飞特技术支持联系人提供完整标签型号及后缀、固件版本(如已知)和正在使用的资料版本。
- 程序问题:主控与系统、SDK 版本或提交号、适配器与接口、供电电压、已确认的 ID / 波特率(仅总线型号)、最小复现步骤及日志。
- 结构问题:图纸 / 模型版本、标注尺寸、所需行程、舵盘 / 支架、负载与力臂、工作周期及干涉位置。
- 缺少资料:直接说明资料表中的具体项目,例如“本型号 STEP 和带公差的安装图”。
本资料包当前提供规格摘要和集成检查步骤;文件可下载不代表已验证你的固件、负载工况或装配方案。