第一次运动
本页适用于已确认应用层的总线舵机,从通信已建立开始:上电顺序、PING 确认与记录 ID/波特率见总线舵机入门。本页的目标:动作能停、输出能关闭,并留下记录,才算通过。
首次动作按应用层各走一张示例图:TTL / RS-485 型号发送写指令帧(图 2),Modbus-RTU 型号写单个寄存器(图 3),CAN / FU 系列用 UAVCAN 调试助手(图 4,通信设置见总线舵机入门);也可以运行对应 SDK 自带的示例。PWM 舵机没有可建立的通信,其首次动作验证在 PWM 舵机入门 一页完成。
安全步骤
- 让舵机空载(卸下负载),并清空舵机运动空间。
- 确认型号与 ID 就是要控制的那只。
- 先读取当前位置,不要一上来就把目标位置设到离当前位置很远的地方。
- 设定较低速度(仅当该型号支持这些寄存器,是否支持见该系列内存表参数)。
- 目标位置只偏移一个很小的量。
- 观察电流、温度、声音和反馈;异常时立即断开动力电源。
- 验证关闭输出的方法,再逐步扩大运动范围。
图 1(安全步骤 · 小幅偏移示意):空心圈是当前位置、实心圈是目标位置;只走一小段,并给目标位置与行程上限之间的机械余量留出空间。
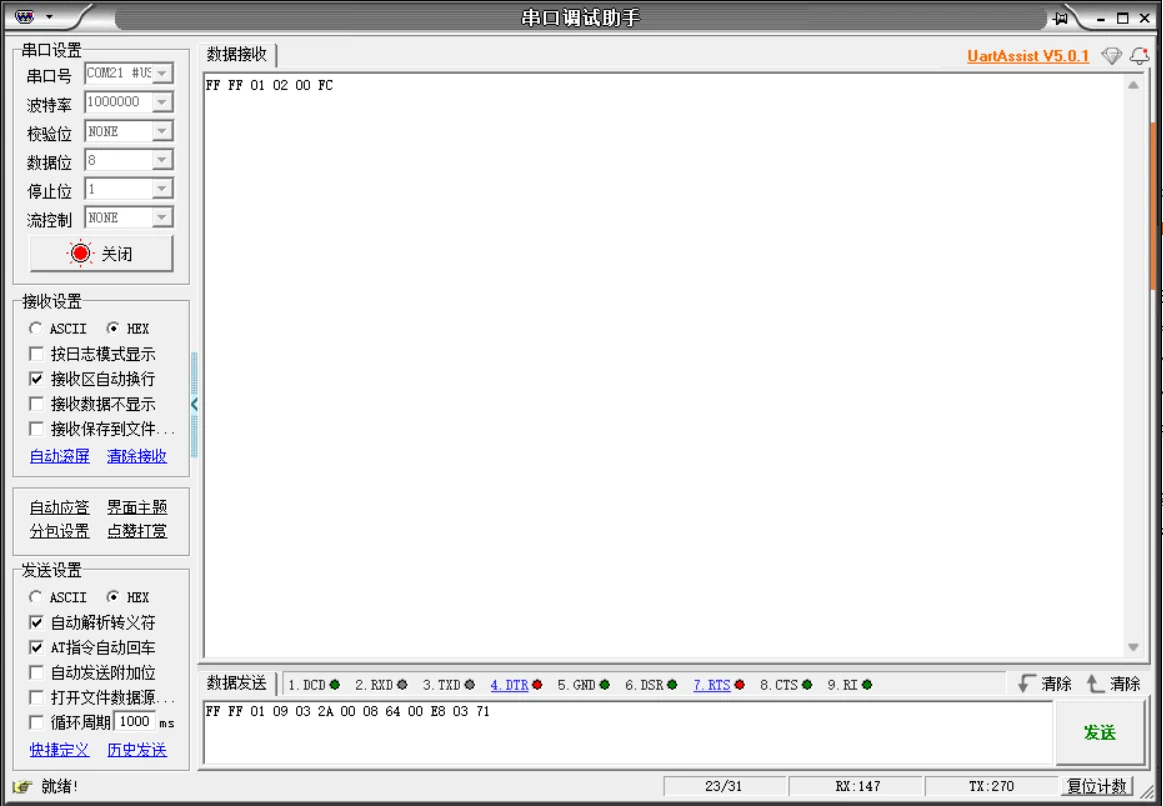
图 2(TTL / RS-485 总线 · 发送写指令帧):打开 UartAssist(与总线舵机入门同一工具)。
- 串口设置区选对串口号(图中 COM21)、波特率、校验位 NONE、数据位 8、停止位 1、流控制 NONE,与总线舵机入门里验证连接时用的一致。
- 点「打开」,按钮随即变成红色「关闭」,表示串口已占用;发送前确认舵机动力电源已接好(串口本身不供电)。
- 在「数据发送」区填入写指令 WRITE DATA 帧
FF FF 01 09 03 2A 00 08 64 00 E8 03 71,点「发送」。 - 该帧基于 HLS 内存表 写成:
03为写数据指令(WRITE DATA),2A为起始地址 0x2A(「目标位置」),随后从该地址起连续写入 6 个字节——00 08为目标位置 0x0800、64 00为目标电流 0x0064、E8 03为运行速度 0x03E8(每个 16 位寄存器低字节在前),71为校验和;三个寄存器在内存表中恰好连续(0x2A / 0x2C / 0x2E)。HLS 型号这三个寄存器要一起写:只写目标位置、不给目标电流与运行速度,舵机不会动作。 - 「数据接收」区收到应答帧、且舵机转动,第一次运动即成功。接收区上方的
FF FF 01 02 00 FC是上一页 PING 的应答。 - 目标值只偏移一小段。型号不是 HLS 时,按自己型号的内存表改写地址与数据,帧结构与校验和算法见FT-SCS自定义协议。
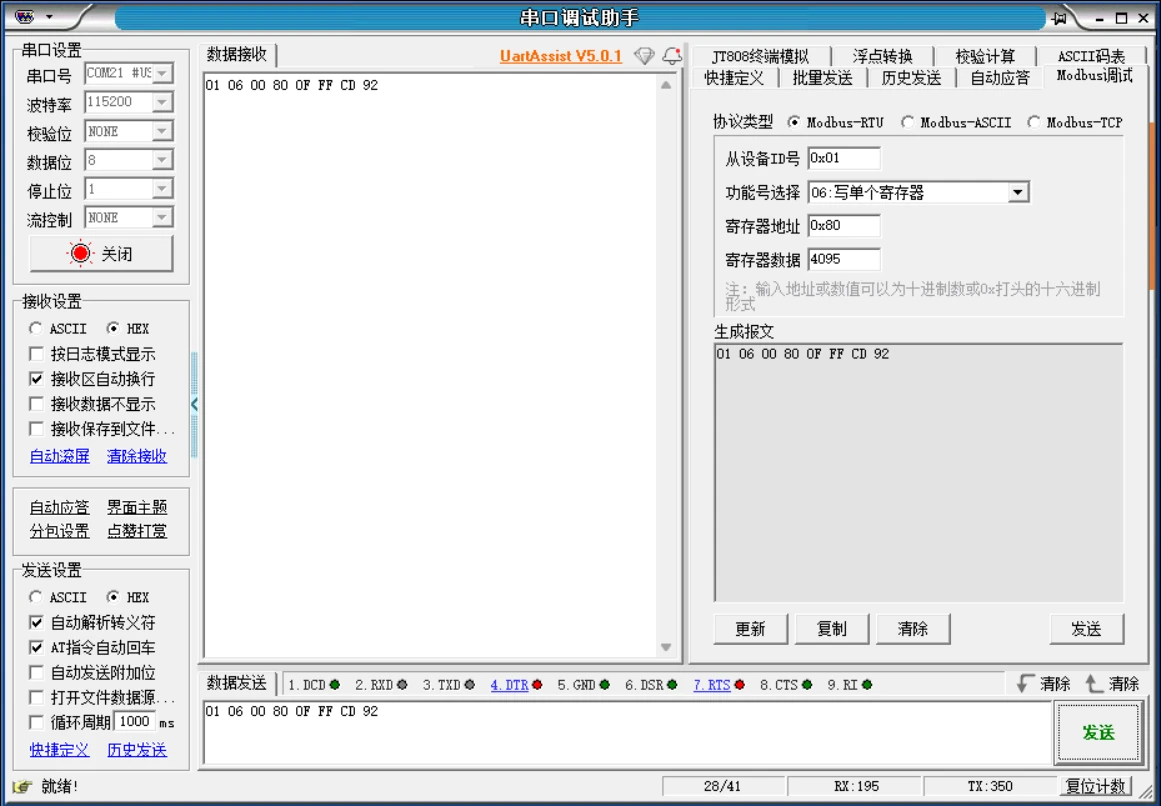
图 3(Modbus-RTU · 发送写指令帧):「自动应答」→「Modbus调试」面板的入口见总线舵机入门图 6~图 8,此处从面板填参数开始:
- 协议类型选 Modbus-RTU;功能号选 06 写单个寄存器。
- 从机设备 ID 号=舵机 ID(图中 0x01,即默认站号)。
- 寄存器地址填 0x80——SMSMB 内存表的「目标位置」。
- 寄存器数据填想写入的值:图中 4095,即让舵机转动到 4095 的位置。
- 点「更新」,「生成报文」区生成十六进制帧
01 06 00 80 0F FF CD 92,复制到「数据发送」区点「发送」——发送前确认舵机动力电源已接好(串口本身不供电)。 - 「数据接收」区收到应答帧、且舵机转动,第一次运动即成功;06 写单个寄存器的应答是原帧回显,所以图中收、发两区是同一帧。
- Modbus 的地址与数据都是高字节在前(0x0080 写作
00 80、4095 写作0F FF),与图 2 的 FT-SCS 帧正好相反;寄存器地址与取值范围以 SMSMB 内存表 为准。
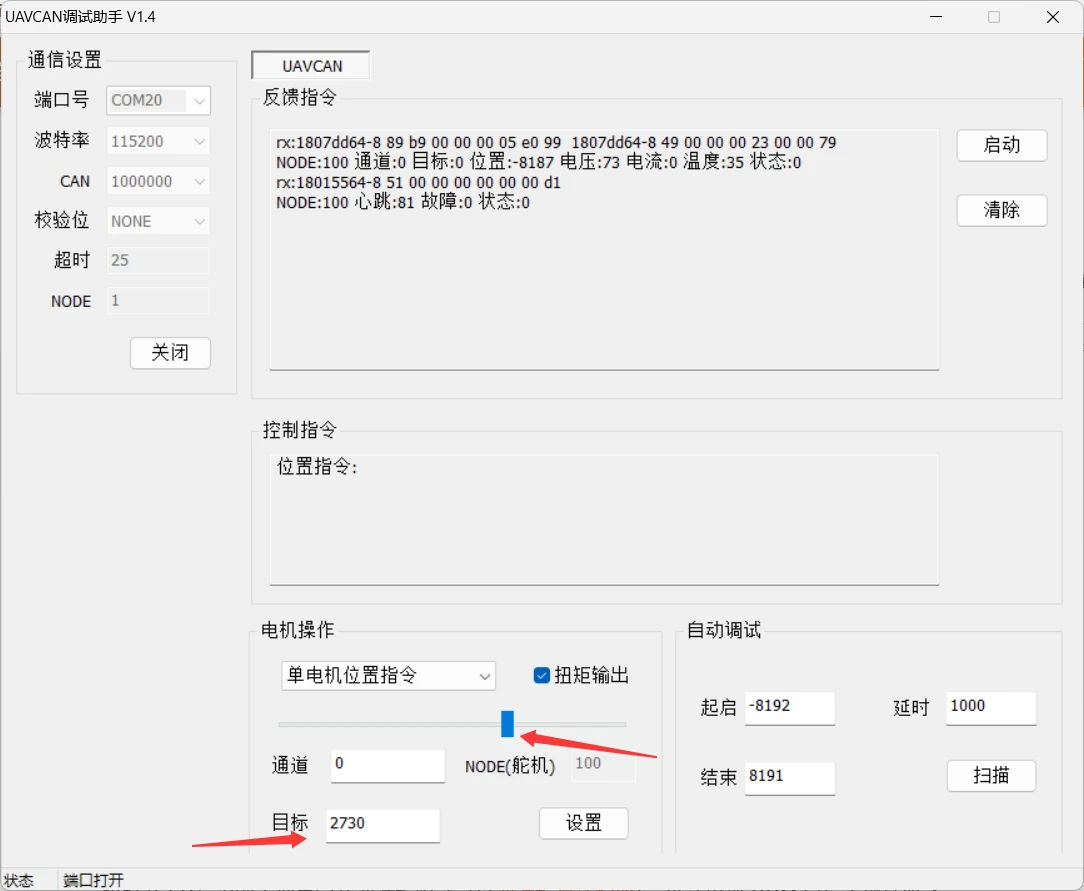
图 4(CAN / FU 系列 · 发送位置指令):在 UAVCAN 调试助手里完成第一次运动,通信设置见总线舵机入门:
- 「电机操作」区选「单电机位置指令」,填好通道与 NODE(舵机),保持勾选「扭矩输出」。
- 只把滑块挪一小段(或在「目标」填一个邻近值后点「设置」),舵机随即转到该位置值。
- 反馈区里的「目标」是你要求的值、「位置」是舵机回读的值。
- 取消勾选「扭矩输出」即停止驱动。
- 图中数值均为示例,以本型号资料为准。
位置值不是通用角度
上面图 2、图 3 两个示例分属不同型号与应用层——图 2 是 FT-SCS 的 HLS、图 3 是 Modbus-RTU 的 SMSMB;地址、字节序、取值范围都不同,只能照自己型号的内存表写,示例之间不可互抄(CAN 示例图 4 同理)。
不同系列可能采用不同位置分辨率、中心值、范围和方向编码。 0、512、2048 或 4095 等位置值不能脱离具体型号内存表解释;部分型号(如 UAVCAN 系列)使用有符号计数,位置值会出现负数。把角度转换成位置值之前,先确认:
- 有效原始位置范围(是否为有符号计数、负数代表哪一端)
- 一圈或额定行程对应的计数
- 多圈/连续旋转模式
- 方向位或有符号速度的表达方式
- 机械软限位和零位
换算前先查该系列内存表参数中目标位置与当前位置的寄存器地址、单位与读写权限;各系列地址结构互不通用,不要把某个系列的数值直接套到另一型号。
常见形态之一(只作参照,不能当通用公式)——部分型号的行程取 0–4095、单位约 0.088 度,即 0–4095 对应约 0–360°(中位 2048 约 180°)。其他系列的记法并不相同,例如:
- SCSCL 系列的目标位置是
0–1023「步」 - UAVCAN 系列是
-8192~8192(1 = 0.02197 度,对应输出轴 ±180°)
具体取值范围与单位见该系列内存表的「目标位置」一行(内存表参数)。
校准或设零位前先关闭输出
设置零位/中位或做校准前,先发送停止或关闭输出指令让舵机处于自由状态,再手动找中位并写入持久化参数;带力状态下校准会引入偏置。各系列对应的中位/零位校准位与写法见该系列内存表(内存表参数 目录)——SHC、SMSMB 称「中位设置」,UAVCAN 称「零位校准」。
完成后应有的记录
在总线舵机入门的记录基础上追加:当前位置值基准、速度与加速度设置、关闭输出与停止方法、空载结果、异常与日期。换用其他型号或固件版本时重新验证,不沿用本次记录。
下一步
- 协议与参数
- SDK 总览
- FT-SCS自定义协议:写指令帧的结构与校验和算法,图 2 帧的完整出处
- 故障排查
- 结构与装配