供电与接线
本页是总线舵机入门与 PWM 舵机入门两条路线共用的物理层:先认接口,再接线,最后才通电。具体工艺与参数一律以该型号资料为准(若已选定参考型号,页面顶部的「当前参考型号」横幅即查表入口;未选定时先在产品选型找到该型号,再进型号页的「资料下载与完整性」查看)。
备料清单
下面列出两条路线共用的备料,路线专有项在表内注明;型号相关参数一律以资料为准。
| 物料 | 要点 |
|---|---|
| 电源 | 电压落在该完整型号范围内;电流按「同时动作数量 × 单机峰值需求」估算并留余量;USB 口不承担动力供电 |
| 线束与端子线 | 与舵机接口匹配,长度按布局预留;过细、过长或接触不良会造成压降与通信错误 |
| 调试板或控制器 | 总线路线用匹配的 USB 调试板,PWM 路线用主控 PWM 输出或遥控接收机(见调试板与适配器) |
| 上位机与驱动(总线路线) | 串口调试助手 UartAssist(上位机=电脑上的调试软件,进入下载页点「下载」)与调试板驱动 |
| 参数设定工具(PWM 路线,可选) | 仅可编程型号需要,用于写入参数(行程限制等);工具与做法见 PWM 舵机入门 |
| 可选:万用表、限流电源 | 上电前后测电压与极性;首次空载可用限流电源,限流值不能低到一启动就跌压 |
第一次上电只接一只舵机,接法与检查见下文。
接口归类
先看型号前缀确定所属系列与控制接口(见系列与接口),再数线束交叉复核;本节只列常见的几类接口与线束,实际接口形态与针序、线序以实物与随附图纸为准。
图 1(接口归类 · 四类接口线束):判定方法与线束构成:
- 先用线数把接口归到某一类;同为 3 根线的 TTL 与 PWM 还要用型号前缀区分(见系列与接口)。
- 数线只能确认「属于哪一类」,不能确认「哪一根是哪一个」——线色与针序一律以实物与随附图纸为准,不要凭颜色推算。
- CAN 接头(FU-8830)为 6 针分两组:CAN 组的 GND、CAN-L、CAN-H 用于通信,电源正取同接头的 Vcc 针(针序见开始使用)。
接线拓扑
两条路线的接法不同,共同点是:通信与动力分开供电,而且必须共地。
图 2(总线路线 · 基本接法):USB 负责通信与调试板自身供电,不承担舵机动力;舵机动力必须由外部稳压电源供给,调试板与电源的地要连在一起。
URT-2 调试板把图 2 的抽象链路落成实物:TYPE-C 一侧连电脑(串口调试助手,见备料清单的 UartAssist)或 MCU(二选一,见图中注),另一侧按接口类型接 TTL 或 RS-485 舵机链,动力由端子外接电源供给,通信与动力依旧分路。
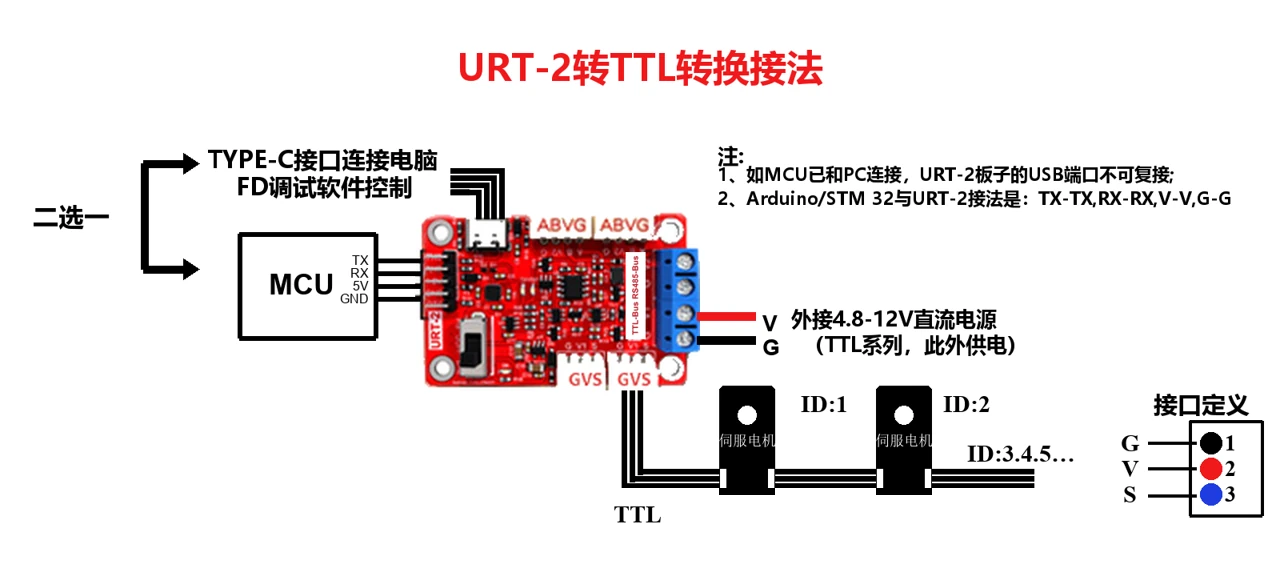
图 3(总线路线 · 实例):URT-2 转 TTL 接法:
- TYPE-C 一侧接电脑或 MCU(二选一)。
- 另一侧接 TTL 舵机链。
- 动力由电源端子外接供给。
- 若 MCU 为 3.3 V,应另从 USB 处给调试板供电。
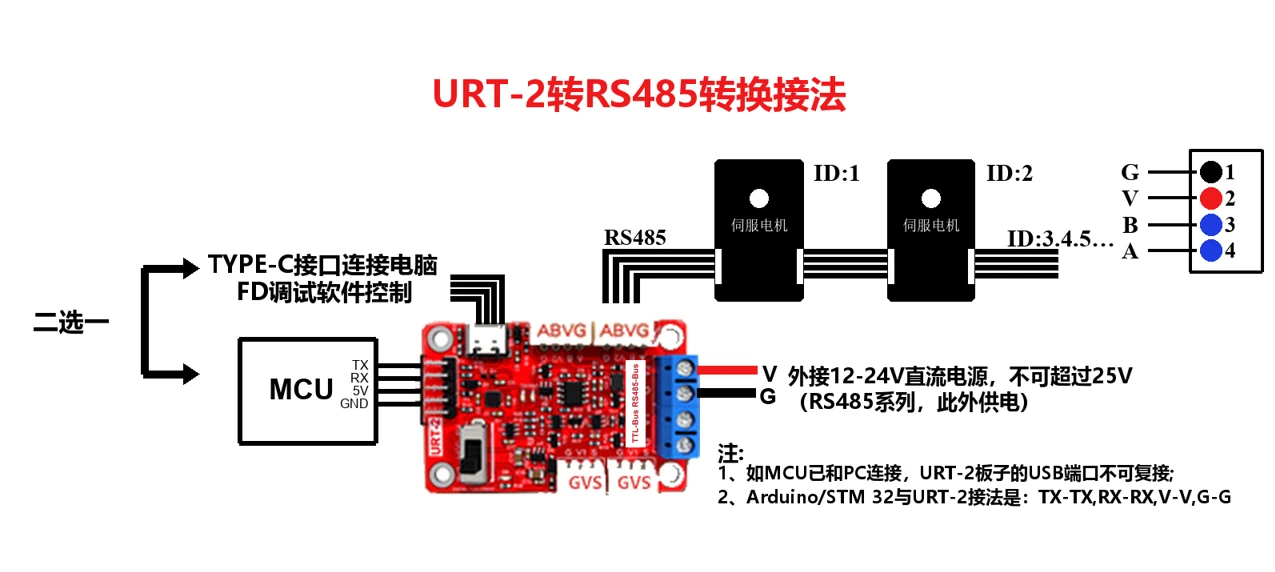
图 4(总线路线 · 实例):URT-2 转 RS-485 接法:
- TYPE-C 一侧接电脑或 MCU(二选一)。
- 另一侧接 RS-485 舵机链。
- 动力由电源端子外接供给。
- 若 MCU 为 3.3 V,应另从 USB 处给调试板供电。
图 5(PWM 路线 · 基本接法):信号只来自控制器的 PWM 输出(或遥控接收机),动力独立供给,地必须共通。
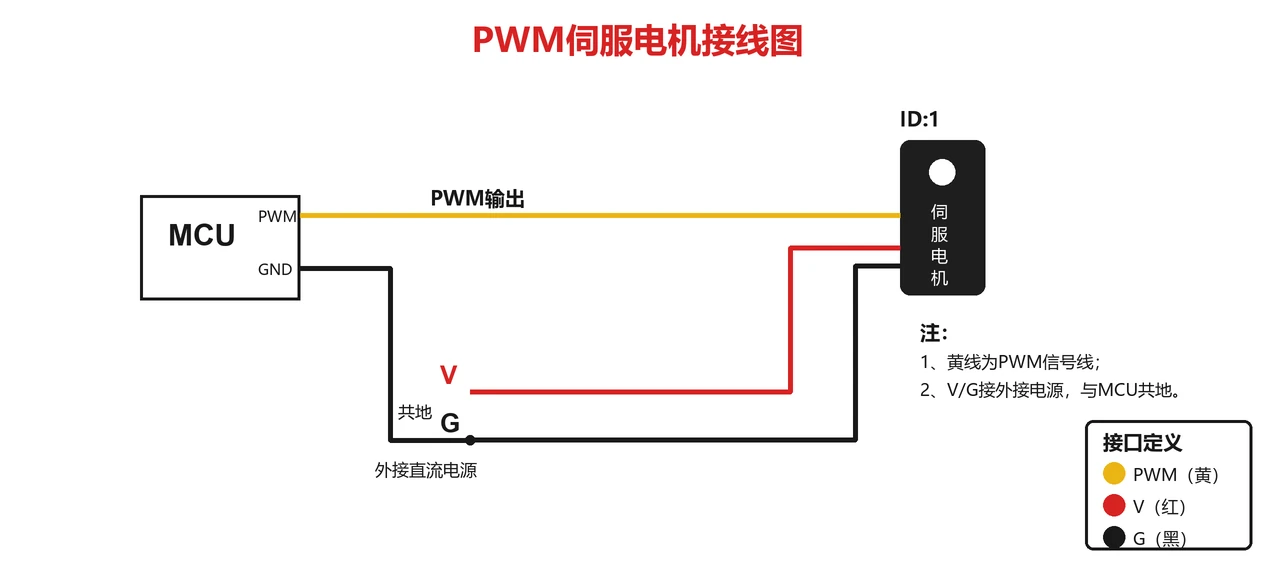
图 6(PWM 路线 · 实例):PWM 的 MCU 实例接法:
- 黄线为 PWM 信号线,从 MCU 的 PWM 输出接舵机信号端。
- 动力 V、G 由外接直流电源供给。
- 电源 G 与 MCU 的 GND 共地(必需)。
图 7(CAN · 基本接法):CAN 在总线之上多一层收发器与两个终端电阻——总线两端各一个 120 Ω,节点挂在总线中段;图中只画差分线对,地线与动力怎么接见下方图 8 的实物示例,FU-8830 的针序见开始使用。
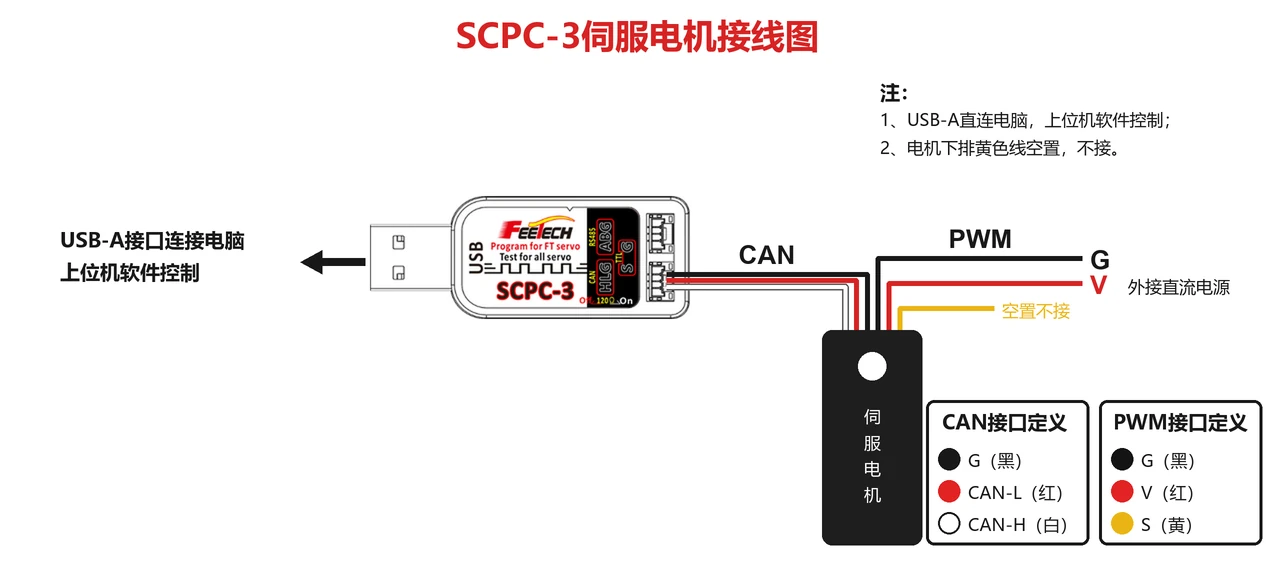
图 8(CAN · 实例):SCPC-3(FE-SCPC-C003)的 CAN 实例接法:
- USB-A 直连电脑,由上位机软件控制。
- CAN 接口三线 G、CAN-L、CAN-H 接舵机(对应 FU-8830 的 CAN 组)。
- 动力 V 由外接直流电源供给、与 G 共地。
- 舵机下排的黄色 S 线空置不接。
- 板上 120 Ω 终端电阻按总线需求开启(见调试板与适配器)。
电源容量
各系列工作电压速查
| 系列 | 型号间常见电压区间 | 说明 |
|---|---|---|
| SCS(SC) | 3.7–8.4 V,多为 4.8–7.4 V | 小扭矩串口总线 |
| STS(ST) | 4.8–14 V,常见 4.8–12 V | 主流通用款 |
| SMS(SM) | 9–25.2 V,以 12 V 与 24 V 两档为主 | RS-485 |
| HLS(HL) | 4.5–14 V,常见 9–12.6 V | 恒力 |
| HD(HD) | 4–8.4 V | 当前 1 款 |
| FU(FU) | 6–8.4 V | CAN |
| PWM(FT / FB / FS / FR / FI) | 3–9 V 为主,另有 12 V 与 16–28 V 档 | 结构差异大 |
同一系列内不同型号的允许范围并不相同,上表只是分布;务必逐个型号核对数据表,官网参数表与随附 PDF 不一致时以型号页标注为准。
- 多舵机项目建议分组供电,在总线附近做适当去耦,并保持可靠共地。
- 首次测试使用限流电源时,限流值不能低到一启动就跌压,也不要在未核实前盲目放大。
总线规则
- 同一总线上的 ID 必须唯一,波特率必须一致。
- TTL、RS-485、CAN 必须使用对应的物理接口,不能互接。
- 避免星形长分支和松动接头;复杂 RS-485 网络需要结合线长与速率设计终端。
- CAN 需要收发器,使用 USB 转 CAN 调试板(如 FE-SCPC-C003);节点地址(NODE_ID)必须唯一,相关差异见总线舵机入门。
- 插拔舵机、电源或改接线前先断电。
上电前检查
两条路线共同项
| 检查项 | 应确认 |
|---|---|
| 型号 | 完整后缀与标签一致 |
| 电压 | 电源输出符合该型号数据表 |
| 极性 | V+、GND、信号/A/B 的接入方向与实物与随附图纸一致 |
| 机械 | 输出轴可安全运动,不会夹手或撞限位 |
| 数量 | 第一次只接一只舵机 |
按路线追加
| 路线 | 追加检查 |
|---|---|
| 总线(TTL / RS-485 / CAN) | 调试板与接口类型匹配;ID 唯一;波特率一致;CAN 的节点地址已确认 |
| PWM | 接线时主控 PWM 输出处于关闭状态;周期与脉宽参数已按资料设定;信号电平与主控匹配 |
两张表全部确认后再上电,即完成接线自检。
完成后应有的记录
记录完整型号与后缀、电源型号与实测输出电压、接口类型与实物接线照片、上电前检查的逐项结论,以及日期。更换电源、线缆或接口类型后重新检查,不沿用本次记录。