FU-8830-C001
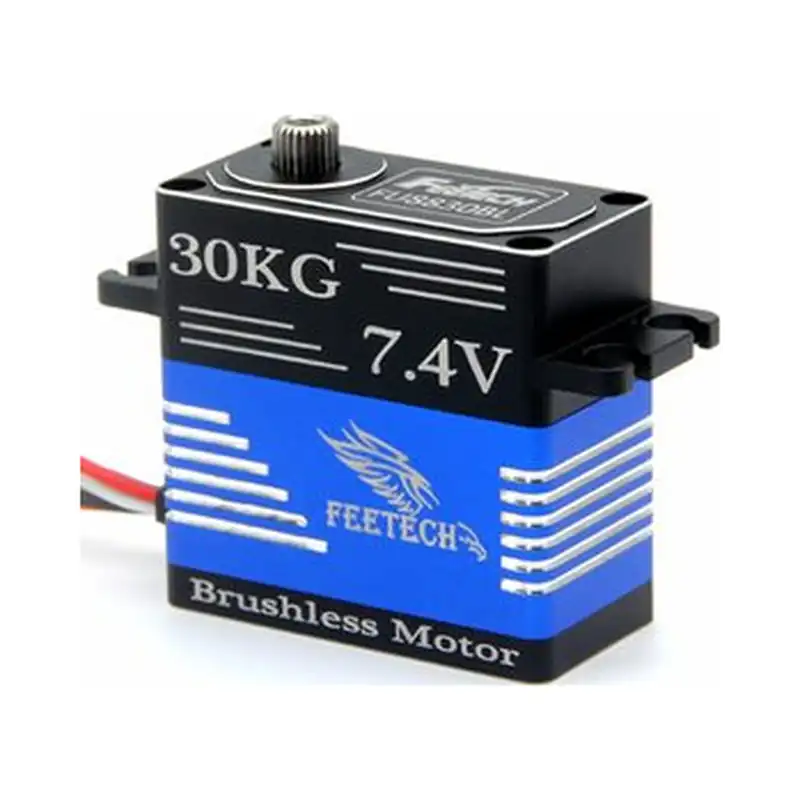
FU-8830-C001 是 FU88 系列面向 CAN 总线组网的 180° 无刷舵机,采用无刷电机、钛齿金属壳和磁编码反馈,防护等级 IP66,适用于需要总线组网、较长线束与较高防护等级的机器人关节和执行机构。
开始集成
| 我要做什么 | 从这里开始 | 需要确认什么 |
|---|---|---|
| 编写控制程序 | 程序开发 | 接口、应用层、先读后动的联调步骤与验证记录 |
| 设计支架或关节 | 结构设计 | 图纸、模型、基准、输出轴及线缆空间 |
| 收集工程文件 | 资料下载与完整性 | 已提供的附件与待补充资料 |
关键参数
| 项目 | 参数 |
|---|---|
| 输入电压 | 6–8.4 V |
| 堵转扭矩 | 34.5 kg·cm@7.4V |
| 额定扭矩 | 11.5 kg·cm@7.4V |
| 空载速度 | 0.083 s/60°(120 RPM)@7.4V |
| 控制接口 | CAN 总线(UAVCAN) |
| 操作角度 | 180 ± 5°(500→2500 μs) |
| 中位脉宽 | 1500 μs |
| 死区 | ≤ 4 μs |
| 旋转方向 | 逆时针(1500→2000 μs) |
| 机内限位 | 无 |
| 电机 | 无刷电机 |
| 齿轮 | 钛齿,减速比 1/241 |
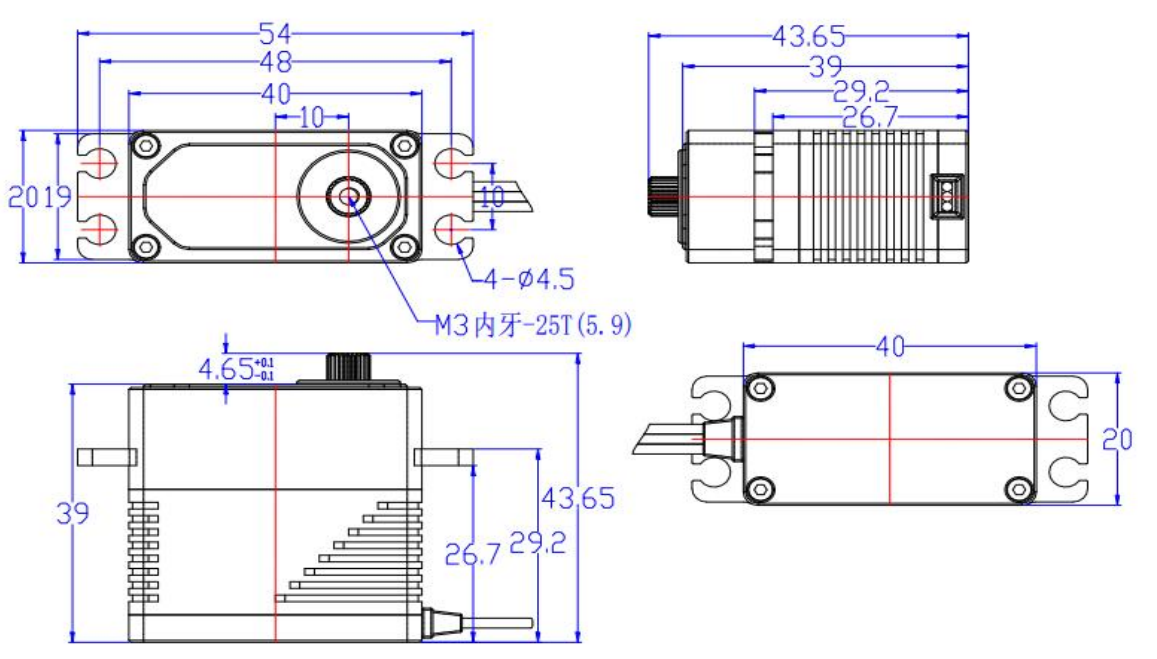
| 输出轴 | 25T / 5.9 mm |
| 外壳 | 铝合金 |
| 外形尺寸 | 40 × 20 × 39 mm |
| 重量 | 86.4 ± 2 g |
| 静态电流 | 55 mA @7.4V |
| 空载电流 | 420 mA @7.4V |
| 防护等级 | IP66 |
| 工作温度 | -20 ~ 60 ℃ |
| 存储温度 | -30 ~ 80 ℃ |
选型提示
堵转扭矩是短时极限值,不是持续工作点。CAN 组网时应按同时动作的峰值电流、线束压降、工作周期和温升保留余量;本型号没有机械限位,行程必须由上位控制和机构共同限制。
适用场景
- 需要 CAN 总线组网与集中布线的多关节机器人
- 户外、粉尘或溅水环境(IP66)下的执行机构
- 需要较大堵转扭矩和 180° 行程的关节
- 无刷驱动、要求低齿隙传动的连续往复机构
- 线束较长、电气噪声较大的移动平台或车载设备
集成要点
- 使用 6–8.4 V 电源;2S 锂电池满电即为 8.4 V,不得继续升高。多轴同时动作时按堵转电流(约 4.8 A/台)预留电源容量与线束截面。
- 本型号是 CAN 总线(UAVCAN 协议)产品,需要 CAN 收发器或支持 CAN 的调试板;半双工 TTL 调试板和普通 PWM 测试器不能直接替代。参见调试板与适配器。
- 接线前确认终端电阻、总线拓扑、节点地址与波特率,并保证控制器、适配器、舵机与电源按规范共地。
- 本型号无机械限位,务必先确认 500→2500 μs 有效脉宽与 180° 行程对应的控制限位,再做全行程动作。
- 先空载低速小幅验证方向与零位,确认后再连接机构。节点地址、控制模式与单位以本型号正式 CAN / UAVCAN 资料及固件版本为准,不要套用其他系列的内存表。
参数与资料来源
本页参数取自飞特官方产品页(feetech.cn)及其公布的规格书 FU-8830-C001规格书-20241017.pdf。规格书、针序图、外形图与 STEP 模型尚未收录进本资料包,详见下方资料清单。
官网型号详细参数
飞特官网型号页 · 核对日期:2026-10-02;页面型号:FU-8830-C001。
| 参数 | 官网规格原文(含测试条件) |
|---|---|
| 型 号 Model: | FU-8830-C001 |
| 存储温度 Storage Temperature Range | -30℃~80℃ |
| 运行温度 Operating Temperature Range: | -20℃~60℃ |
| 尺寸 Size: | A:40mm B:20mm C: 39mm |
| 重量 Weight: | 86.4±2g |
| 齿轮类型 Gear type: | 钛齿 Titanium |
| 机构极限角度 Limit angle: | NO |
| 轴承 Bearing: | 滚珠轴承 Ball bearings |
| 出力轴 Horn gear spline: | 25T/5.9mm |
| 减速比Gear Ratio: | 1/241 |
| 外壳 Case: | Aluminum |
| 舵机线 Connector wire: | 30±1CM |
| 马达 Motor: | Brushless Motor |
| 工作电压Operating Voltage Range: | 6-8.4V |
| 静态电流Idle current (atstopped) | 55mA@7.4V |
| 空载速度 No load speed: | 0.083sec/60°(120RPM)@7.4V |
| 空载电流 Runnig current(at no load) : | 420mA@7.4V |
| 堵转扭矩 Peak stall torque: | 34.5kg.cm@7.4V |
| 额定扭矩 Rated torque: | 11.5kg.cm@7.4V |
| 控制信号Command signal | Pulse width modulation |
| 通讯协议 Communication Protocol | UAVCAN |
| 控制系统类型 Control System Type | Digital comparator |
| 脉冲宽度范围Pulse width range | 500~2500 μ sec |
| 中立位置Stop position | 1500 μ sec |
| 操作角度Running degree | 180±5°(at 500→2500μsec) |
| 死区宽度Dead band width | ≤4 μ sec |
| 旋转方向Rotating direction | 逆时针 Counterclockwise(在1500→2000 μsec) |
| 防水性能Waterproof performance: | IP66 |
附件核对(未纳入资料包):PDF content model not verified: FU-8830-C001规格书-20241017.pdf
官网其它关联附件(适用型号尚未核实):
资料下载与完整性
本地附件已收录在型号资料包中;PDF 规格书通过官网链接查看,不包含在离线包中。“待补充”表示尚未提供,系列教程不能代替型号专用参数确认。
| 资料 | 状态 / 文件 | 版本 |
|---|---|---|
| 型号规格书 | 待补充 | — |
| 接口与针序图 | 待补充 | — |
| 型号内存表 / 固件说明 | 待补充 | — |
| 2D 安装图 | drawing.webp | — |
| STEP / 3D 模型 | 待补充 | — |
| 型号验证示例 | 待补充 | — |
| 原始测试数据 | 待补充 | — |
| 测试记录与条件说明 | 待补充 | — |
需要包含中英文说明和已收录附件的离线 ZIP,参见型号资料包导出。
申请资料与反馈问题
向已有的飞特技术支持联系人提供完整标签型号及后缀、固件版本(如已知)和正在使用的资料版本。
- 程序问题:主控与系统、SDK 版本或提交号、适配器与接口、供电电压、已确认的 ID / 波特率(仅总线型号)、最小复现步骤及日志。
- 结构问题:图纸 / 模型版本、标注尺寸、所需行程、舵盘 / 支架、负载与力臂、工作周期及干涉位置。
- 缺少资料:直接说明资料表中的具体项目,例如“本型号 STEP 和带公差的安装图”。
本资料包当前提供规格摘要和集成检查步骤;文件可下载不代表已验证你的固件、负载工况或装配方案。